식품 기계 제조사의 김밥 로봇 프로젝트에서 제어 시스템 개발을 맡았습니다. 개발 범위는 고객사의 기구에 맞춘 제어보드와 펌웨어, 조작 프로그램입니다.
김밥은 종류에 따라 필요한 밥의 양과 두께, 말리는 정도가 달라집니다. 고객사의 기구가 이러한 차이에 대응할 수 있도록 밥을 펼치고 말아 내는 동작과 세부 조절 기능을 제어 시스템에 담았습니다.
기계 동작 영상은 약 3배속으로 재생됩니다.
김밥 종류에 맞춰 밥의 양감과 말이를 조절
꼬마김밥부터 크기가 다른 김밥과 롤까지, 만들려는 종류에 따라 밥을 펼치는 형태와 말이 조건을 맞출 수 있습니다. 밥의 길이와 두께로 펼쳐지는 크기와 부피를 조절하고, 밀도와 말이 압축을 함께 조정해 원하는 양감과 형태에 맞는 조건을 잡습니다.
메뉴가 달라지면 밥을 펼치고 말아 내는 동작도 그에 맞춰 달라져야 합니다. 종류별 작업 조건과 세부 동작을 조정할 수 있도록 구성해, 하나의 고정된 동작에 머무르지 않고 제품에 맞는 상태로 운전할 수 있게 했습니다.
작업자가 맞춘 조건을 실제 구동부의 움직임으로 이어 주는 것은 제어보드와 펌웨어입니다. 이렇게 정한 조건으로 반복 작업을 수행하면서 필요한 경우 설정을 조절해 원하는 상태에 맞춰 갈 수 있습니다.
기구에 맞춘 제어보드와 펌웨어
김밥 로봇에는 밥을 펼치고 말기 위한 여러 구동부와 기계 상태를 감지하는 센서가 들어갑니다. 이들이 정해진 흐름에 따라 움직이도록 기구에 맞는 제어보드와 펌웨어를 개발했습니다.
제어보드는 기계의 구동부와 센서를 연결하고, 펌웨어는 입력되는 상태와 운전 조건에 맞춰 동작을 처리합니다. 각각의 부품을 움직이는 것부터 여러 동작을 연결해 작업을 수행하는 과정까지 제어 시스템에 담았습니다.
보드와 펌웨어를 함께 개발하면서 기계 구성과 동작에 필요한 제어를 한 흐름으로 다룰 수 있었습니다. 조작 프로그램도 여기에 연결해 설정, 동작, 상태 확인이 이어지도록 했습니다.
운전과 점검을 함께 고려
제어 개발에는 정상 운전뿐 아니라 장비 상태를 확인하고 점검하는 기능도 포함했습니다. 부품별 동작 확인과 센서 상태 확인, 이상 상태 안내를 통해 기계를 살펴볼 수 있도록 했습니다.
개발한 조작 화면
조작 화면은 제어 시스템과 작업자를 연결합니다. 운전 조건과 상태를 한곳에서 확인하고 필요한 설정에 접근할 수 있도록 구성했습니다. 아래는 디자인과 코드를 변경하기 전후의 화면으로, 같은 용도의 프로그램입니다.
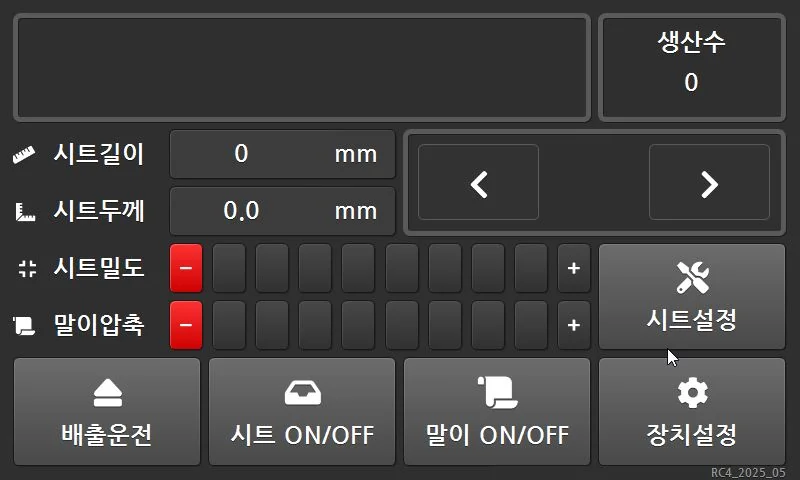
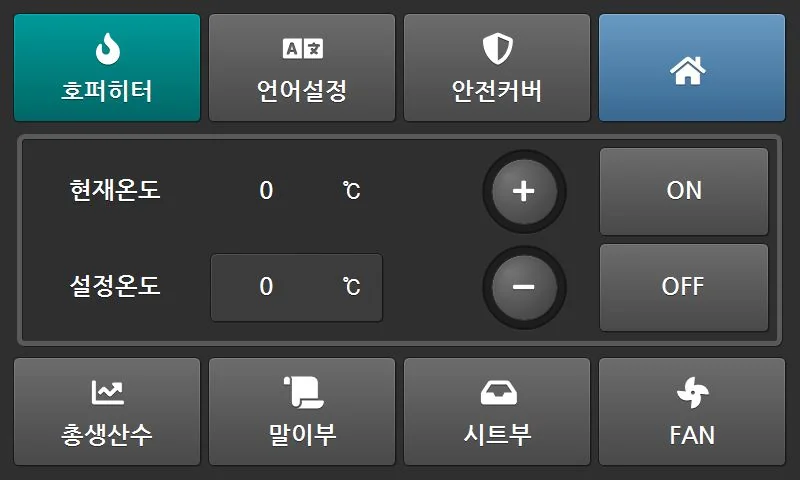
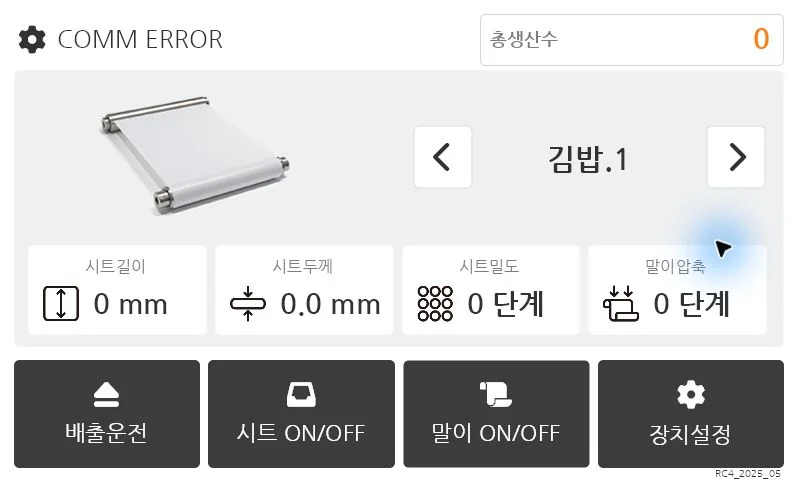
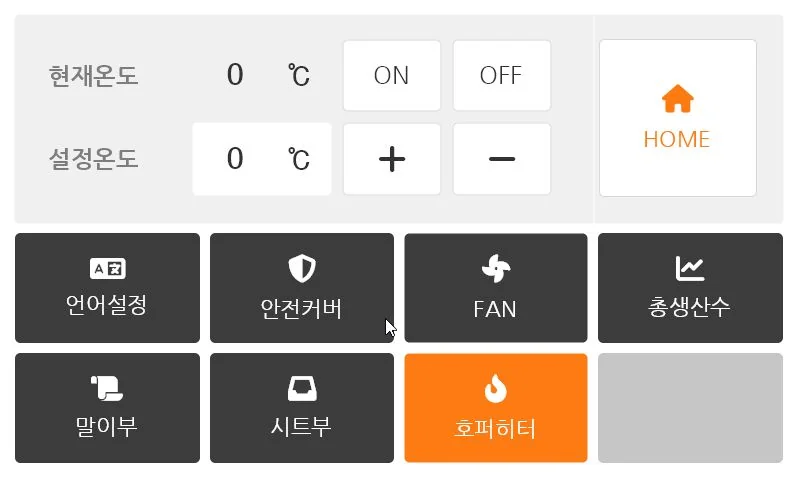
화면 캡처는 장비 통신 없이 실행한 예시이며 표시된 수치는 실제 생산 값이 아닙니다.
댓글
닉네임만 입력하면 바로 댓글을 남길 수 있어요. Google/GitHub 로그인도 가능합니다.