직선 컨베이어, 커브 컨베이어, 경사 컨베이어를 연결한 모듈형 컨베이어 벨트 시스템입니다.
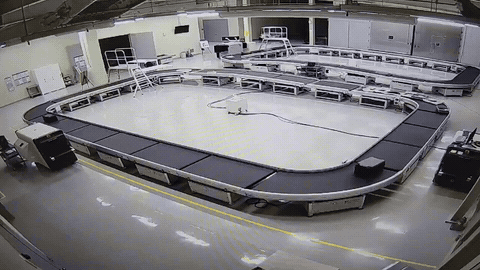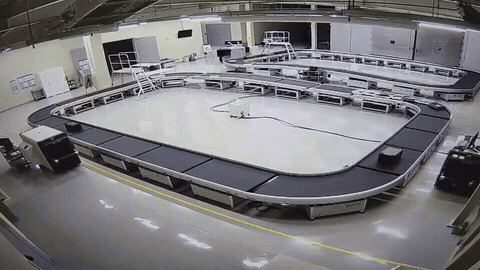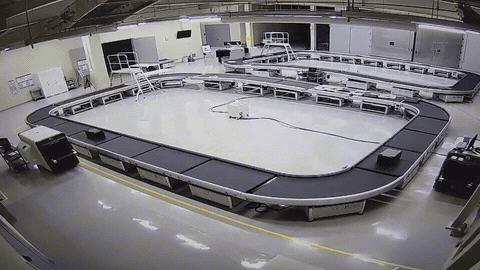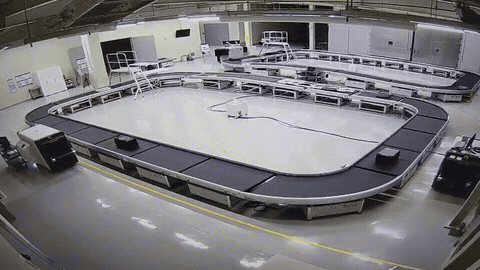
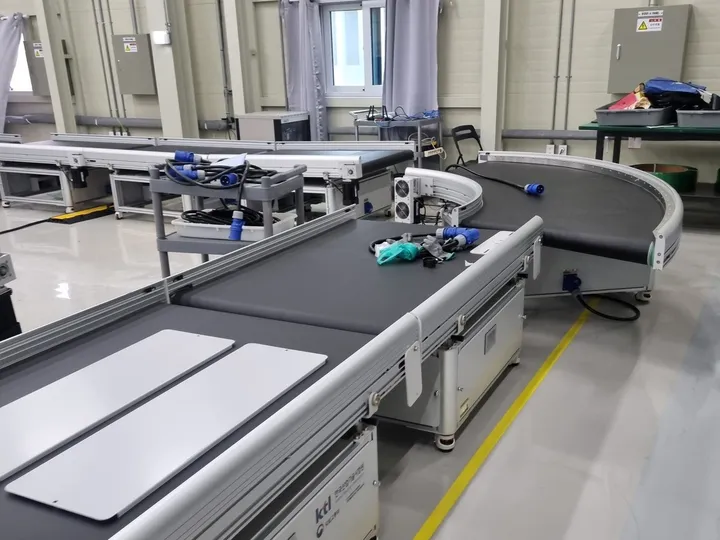
직선·커브·경사 컨베이어 구성
현장에는 물건 배송을 위한 직선 컨베이어, 방향을 전환하는 커브 컨베이어, 높이 차를 연결하는 경사 이송 모듈을 적용했습니다.
Wi-Fi 무선통신으로 모듈 연결
각 컨베이어 모듈은 Wi-Fi 무선통신으로 연결했습니다. 모듈을 추가하거나 위치를 변경할 때 복잡한 통신 배선을 줄일 수 있기 때문입니다.
Wi-Fi 제어 장비에는 Raspberry Pi 3 Model A+ 기반 컨트롤러를 적용했습니다.
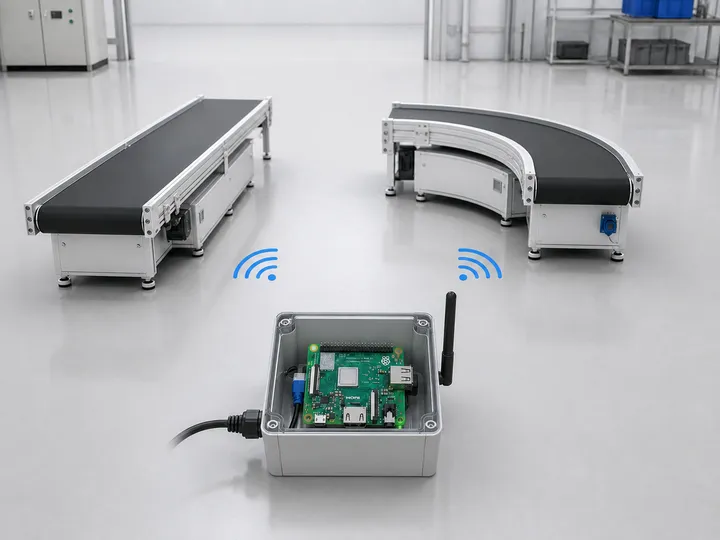
Wi-Fi 무선통신으로 연결한 직선 컨베이어와 90도 커브 컨베이어 개념 이미지
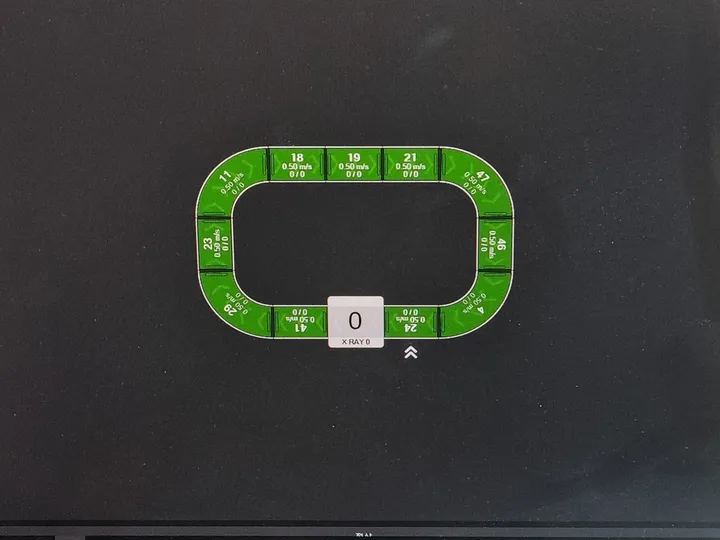
PC 통합제어 UI
PC 통합제어 UI에서 직선·커브·경사 컨베이어의 운전 상태를 확인하고, 각 컨베이어 모듈을 개별적으로 제어할 수 있습니다.
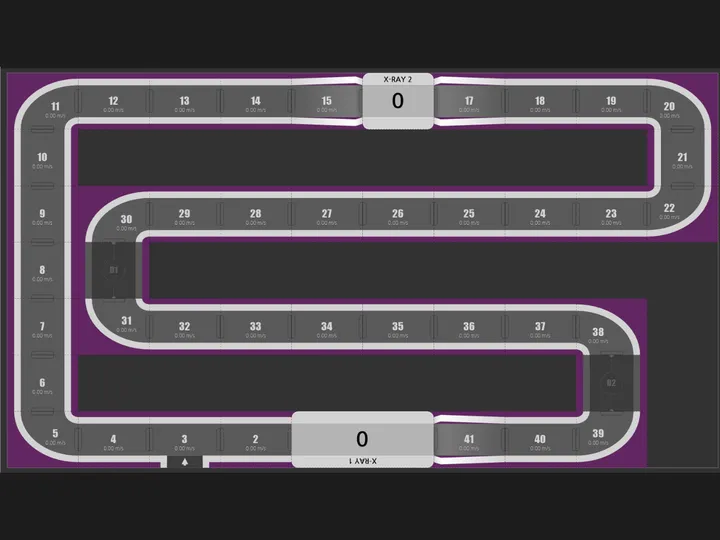
단순 폐루프 제어 모니터링할 때의 모습입니다. 인버터가 받아들이는 속도와 제어할 컨베이어의 번호를 PC로 확인할 수 있습니다.
iMaster-U1 인버터와 PID 속도 제어
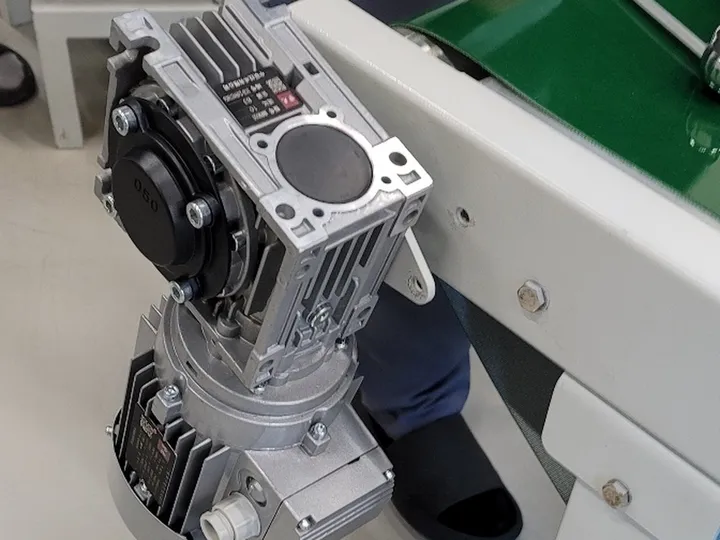
각 컨베이어 모듈은 모터와 iMaster-U1 인버터로 구동했습니다. 컨베이어 벨트의 이송 속도는 인버터 PID 값으로 제어했습니다.
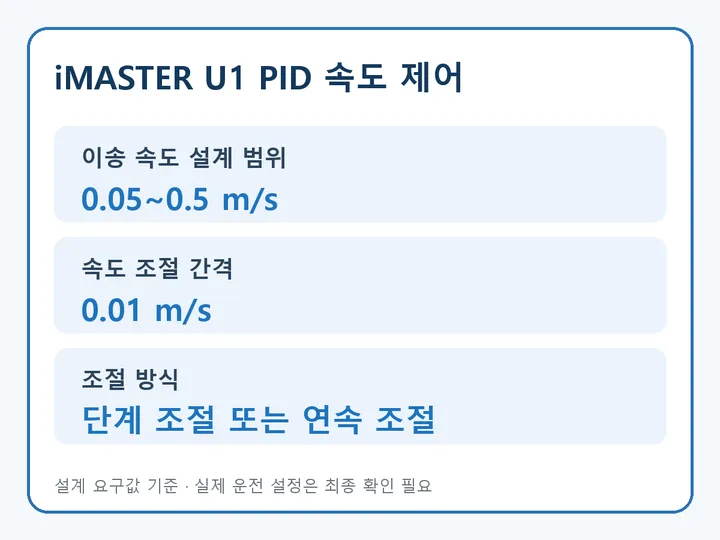
이송 속도 설계 범위는 0.05~0.5 m/s이며, 0.01 m/s 간격 또는 연속 조절을 기준으로 구성했습니다.
| iMASTER U1 인버터 | PID 속도 제어 설계값 |
|---|---|
 |  |
비접촉식 물체감지 센서
이송물 감지에는 비접촉식 물체감지 센서를 사용했습니다. 진입 센서와 퇴출 센서 2개를 1SET로 구성해 이송물의 진입과 퇴출 상태를 감지했습니다.
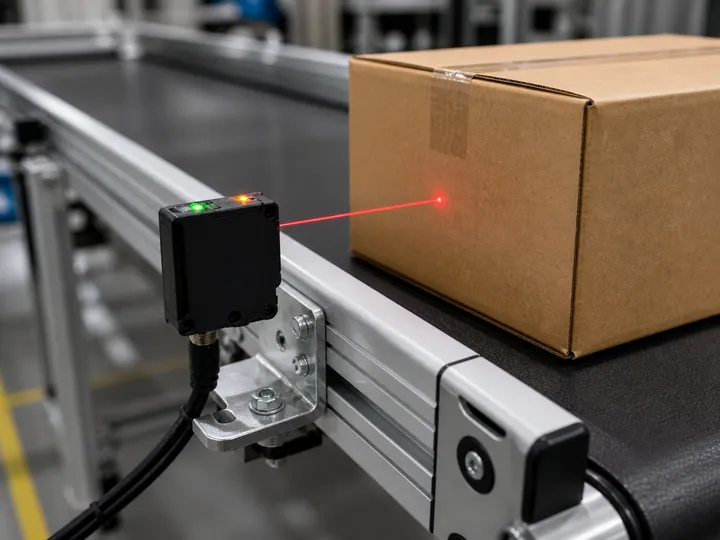
레이저형 비접촉식 물체감지 센서의 이송물 감지 개념 이미지
경사 이송 모듈
높이 차가 있는 구간에는 기존 직선 컨베이어의 높이를 조절해 경사 이송 모듈로 구성했습니다. 경사 이송 모듈에도 비접촉식 물체감지 센서를 배치해 진입과 퇴출 상태를 확인했습니다.
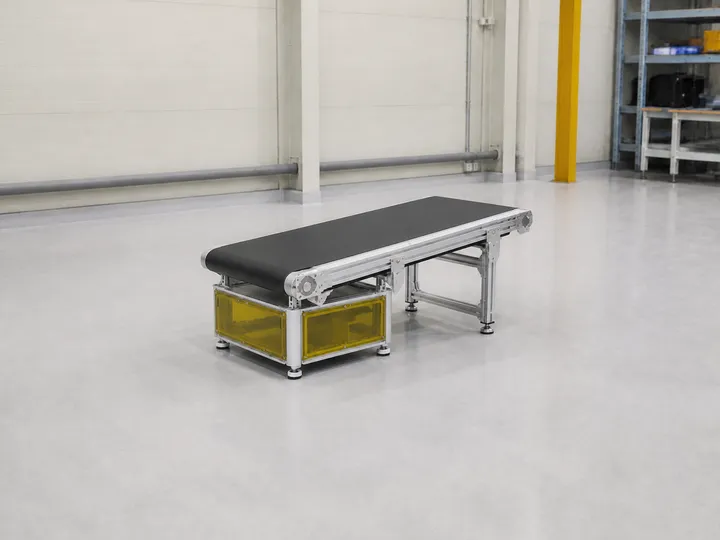
기존 직선 컨베이어의 높이를 조절한 경사 이송 모듈 개념 이미지
컨베이어 제작과 현장 설치
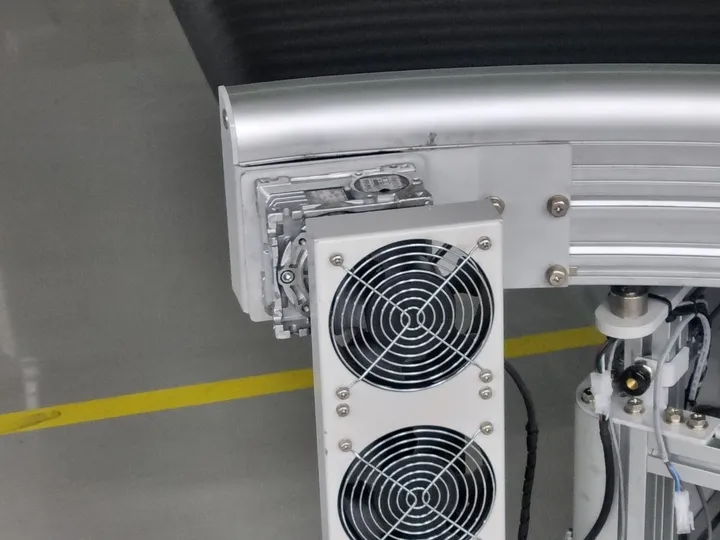
커브 컨베이어 조립부터 컨베이어 하부 설치, 구동부 점검까지 현장에서 진행했습니다.
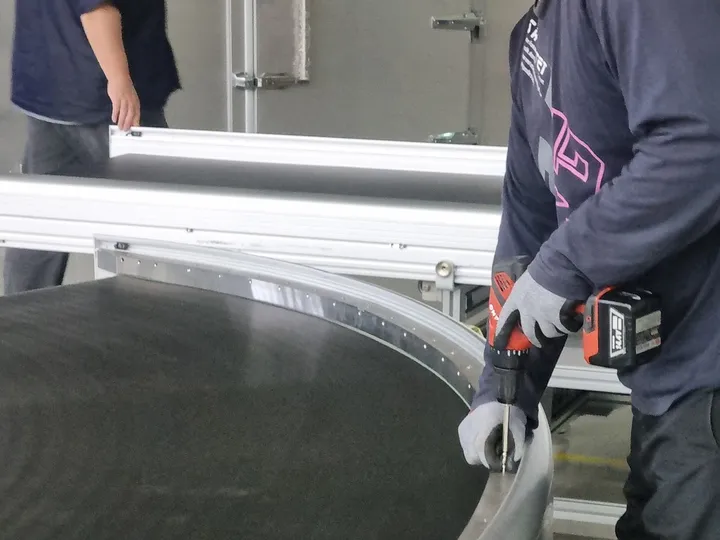
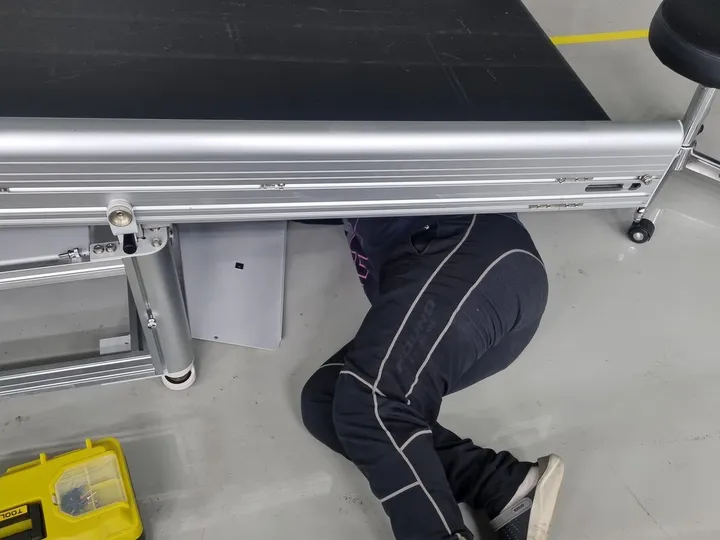
컨베이어 구동부에는 냉각팬을 적용했습니다.
직선·커브 컨베이어 개별 테스트
전체 폐루프 컨베이어를 연결하기 전에 커브 컨베이어 동작 테스트와 직선 컨베이어 동작 테스트를 각각 진행했습니다.
개별 테스트가 완료된 직선·커브·경사 모듈은 하나의 모듈형 컨베이어 벨트 시스템으로 연결했습니다.
문의
- Email : [email protected]
- Insta : https://www.instagram.com/going.sen/
- Website : https://intosen.com/kr/consult/
현장 구성에 맞는 모듈형 컨베이어 설계와 제어 방식을 함께 검토하겠습니다.
댓글
닉네임만 입력하면 바로 댓글을 남길 수 있어요. Google/GitHub 로그인도 가능합니다.