가이드
GO-Pi-Zero-M 스펙
GO-Pi-Zero-M의 DC 24 V 전원, 이더넷·CAN·절연 RS-485, 40핀 컴퓨트 모듈 연결과 16핀 확장 버스 사양을 정리합니다.
Senbrix 관련 글을 카테고리에 관계없이 모았습니다.
글 18개 · 1 / 1페이지
GO-Pi-Zero-M의 DC 24 V 전원, 이더넷·CAN·절연 RS-485, 40핀 컴퓨트 모듈 연결과 16핀 확장 버스 사양을 정리합니다.
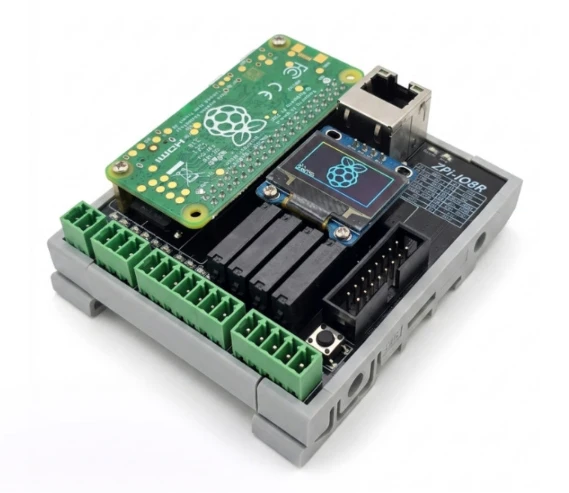
ZPi-IO8R의 Raspberry Pi Zero 2 W·RP2040, 디지털 입력 4점·릴레이 출력 4점, RS-485, OLED, 네트워크 옵션과 DIN 레일 설치 사양을 정리합니다.
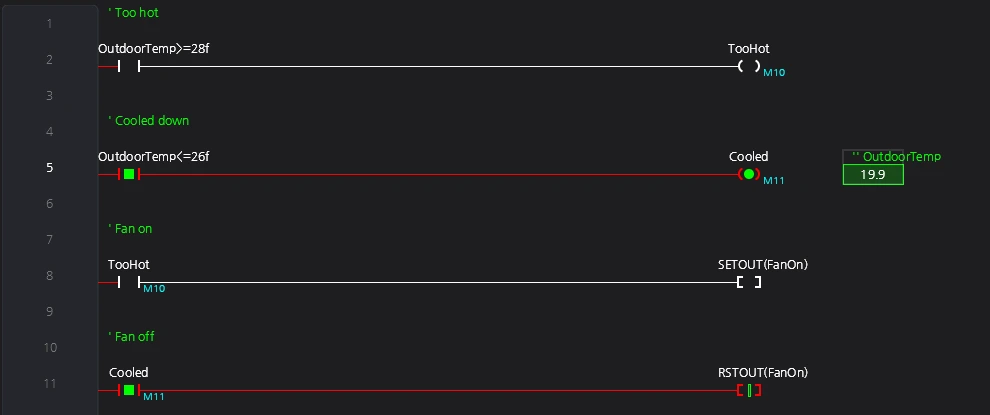
바깥 세계의 값은 C#이 읽어 D 영역에 쓰고, 판단은 래더가 한다. 래더 4줄과 C# 함수 하나로 서울 기온에 반응하는 팬 제어를 만들었다.
클로드 콘솔에 한 줄 요청 → 심볼 6개와 래더 4렁 생성 → Deploy → Monitor. 버튼을 누르면 릴레이가 붙고 3초 뒤 두 번째 릴레이가 붙습니다.
Senbrix-win-Setup.exe 설치부터 .NET 9 SDK 확인, 첫 실행 화면까지. 2편에서 라즈베리파이에 런타임을 올리기 전에 PC 쪽 준비를 끝냅니다.
OS 굽기부터 런타임 설치 원라이너, 그리고 Pi-SD16R 보드의 핀맵을 XML로 적어 에디터에 등록하기까지. 라즈베리파이가 PLC가 되는 과정입니다.
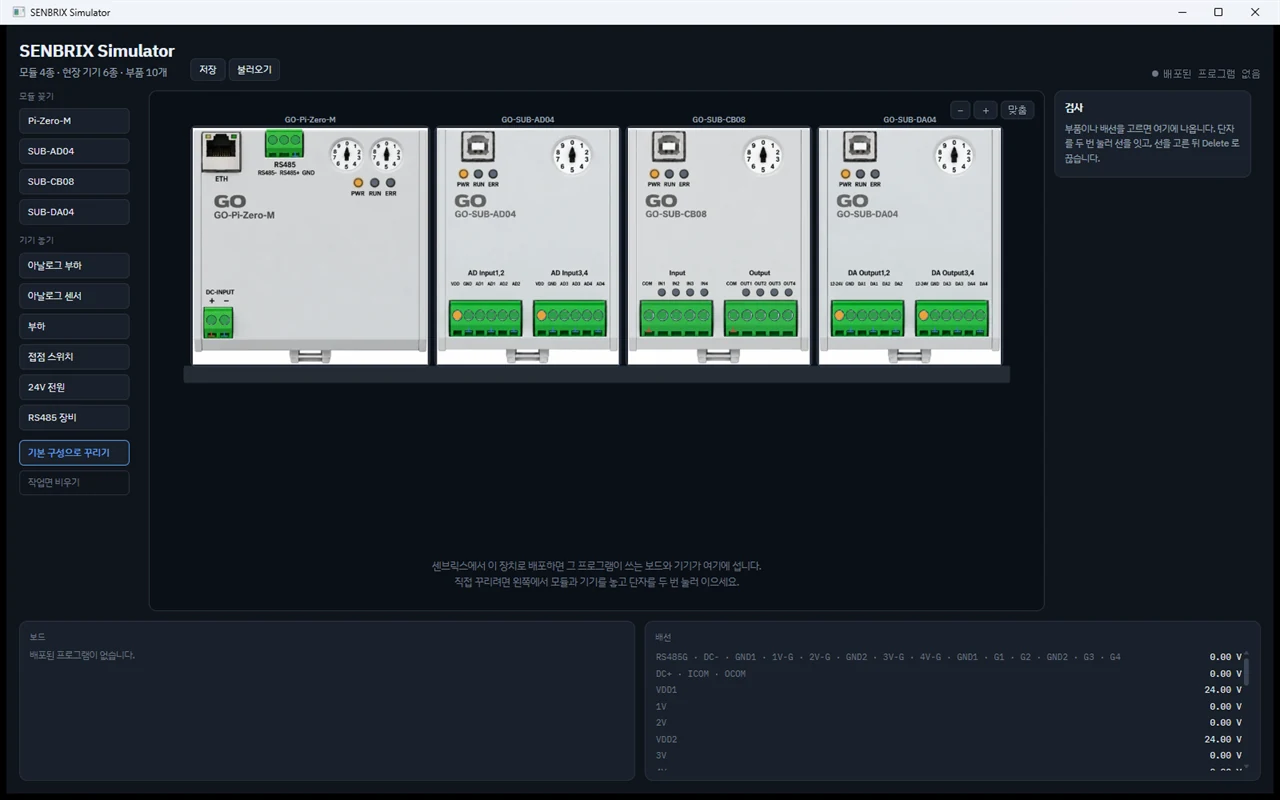
화면에서 모듈을 결선하고 PLC 프로그램을 돌려 보는 시뮬레이터입니다. 런타임을 흉내 내지 않고 통째로 넣어 CAN 선 자리 하나만 가상으로 바꿨고, 인버터 같은 RS485 장비도 매뉴얼대로 응답합니다. 첫 공개판 0.1.0, 최신 0.1.1.
래더와 C#이 하나의 클래스에서 심볼과 IntelliSense를 공유합니다. Windows 에디터에서 빌드해 라즈베리파이 런타임에 배포하고, 하드웨어가 없으면 시뮬레이터가 대신합니다.
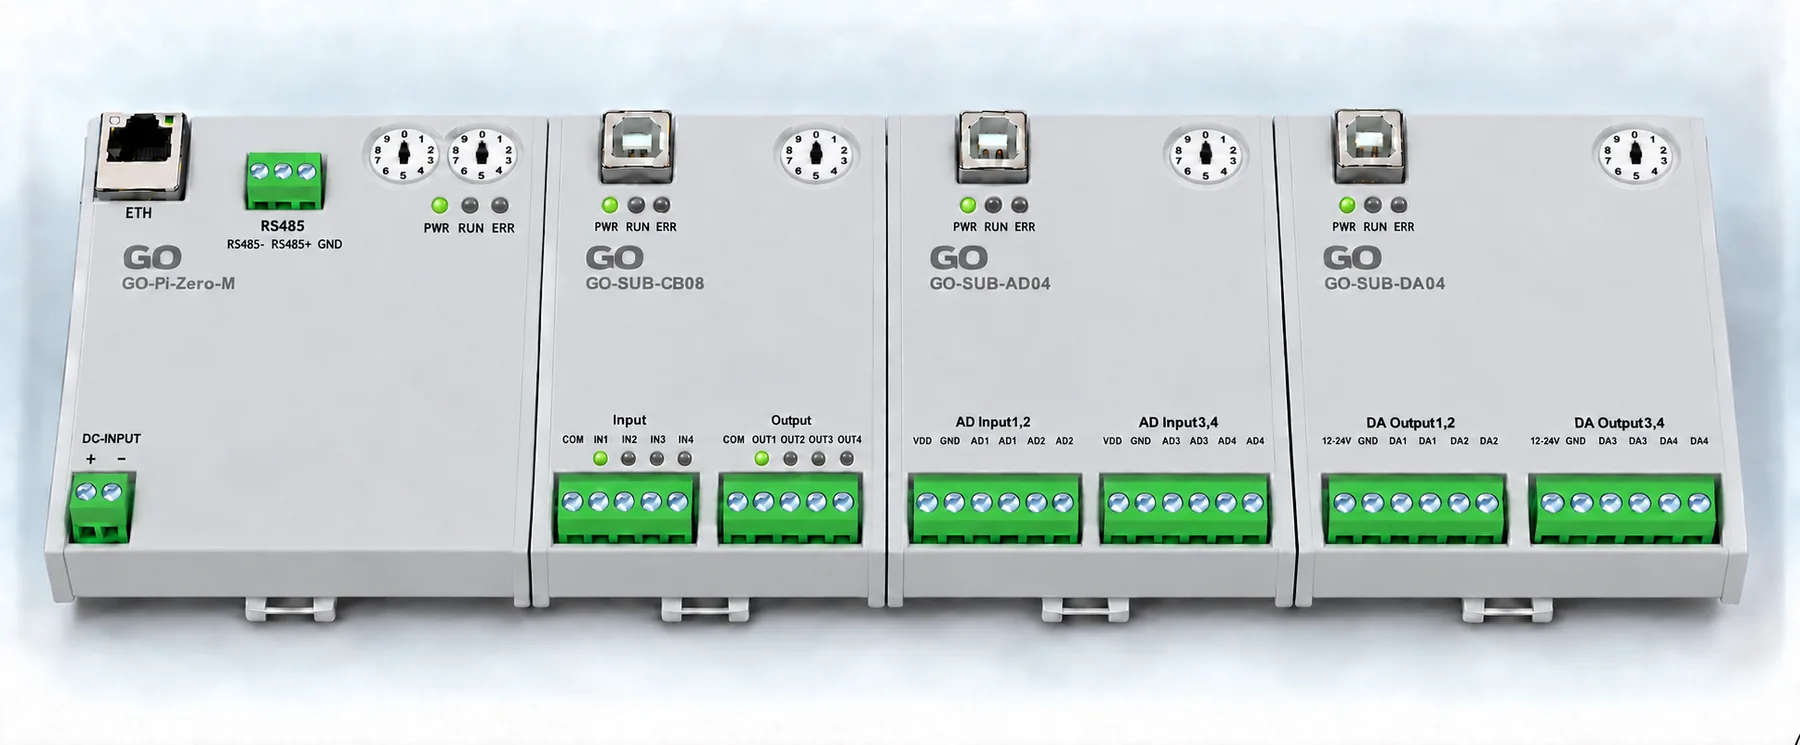
메인 한 장에 필요한 모듈을 옆에 붙여 늘리는 제어 시스템입니다. 네 장 모두 세로 81.5 mm, 모듈 버스는 16핀입니다.
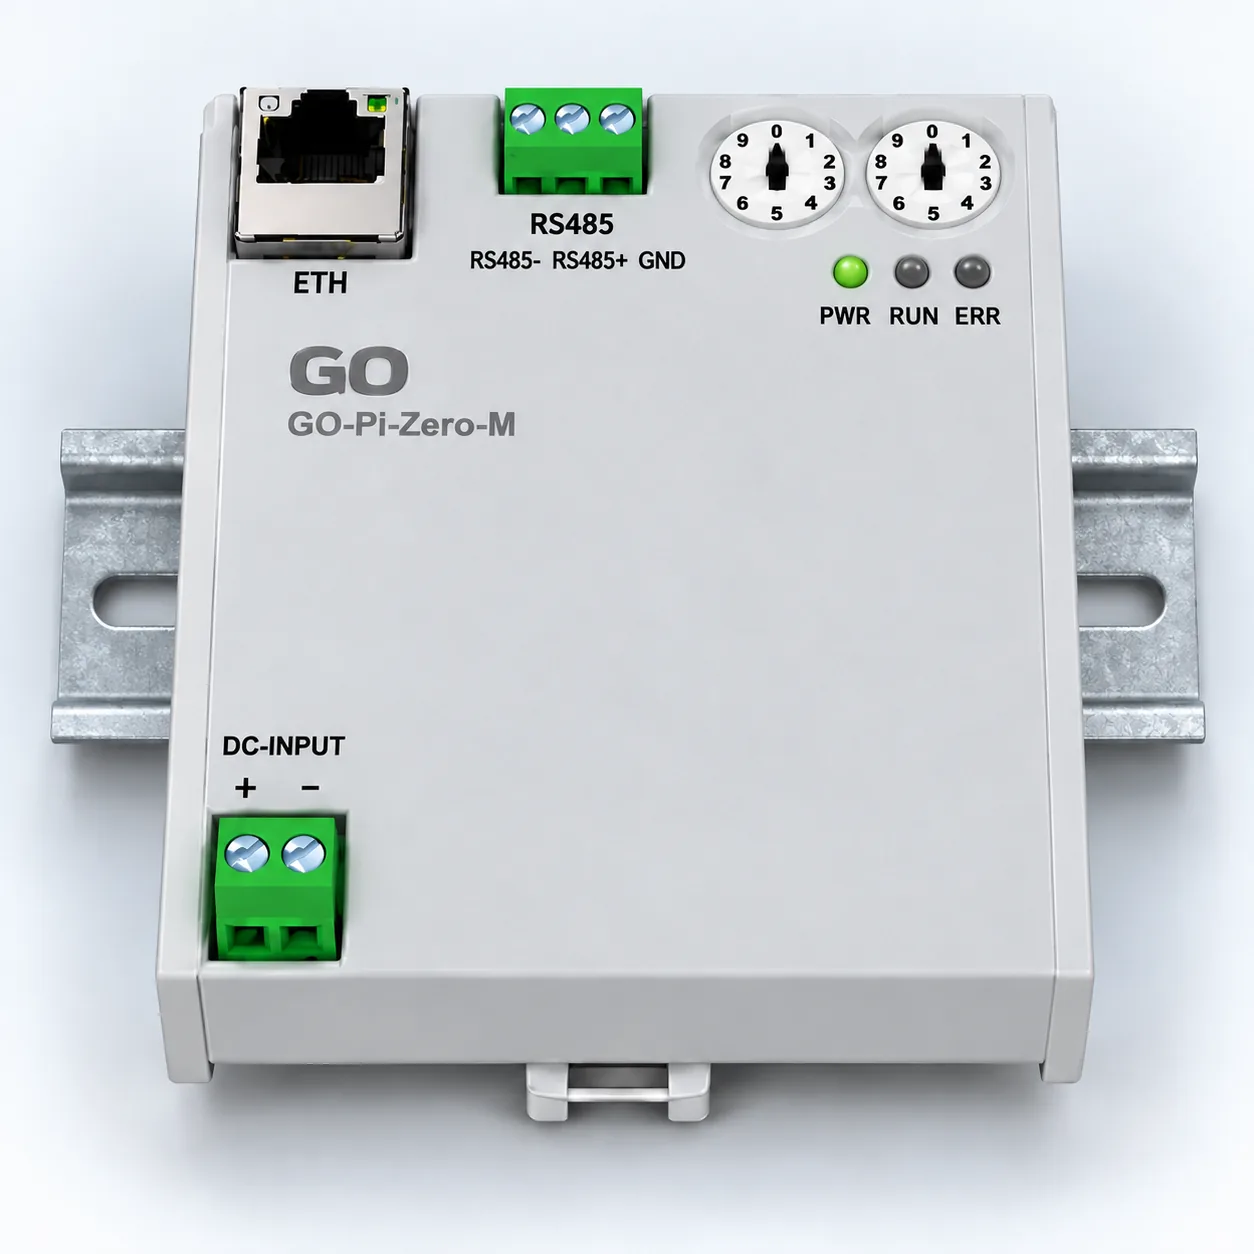
이더넷·CAN·RS-485를 한 판에 얹은 메인 모듈입니다. 현장으로 나가는 선만 골라서 절연했습니다.
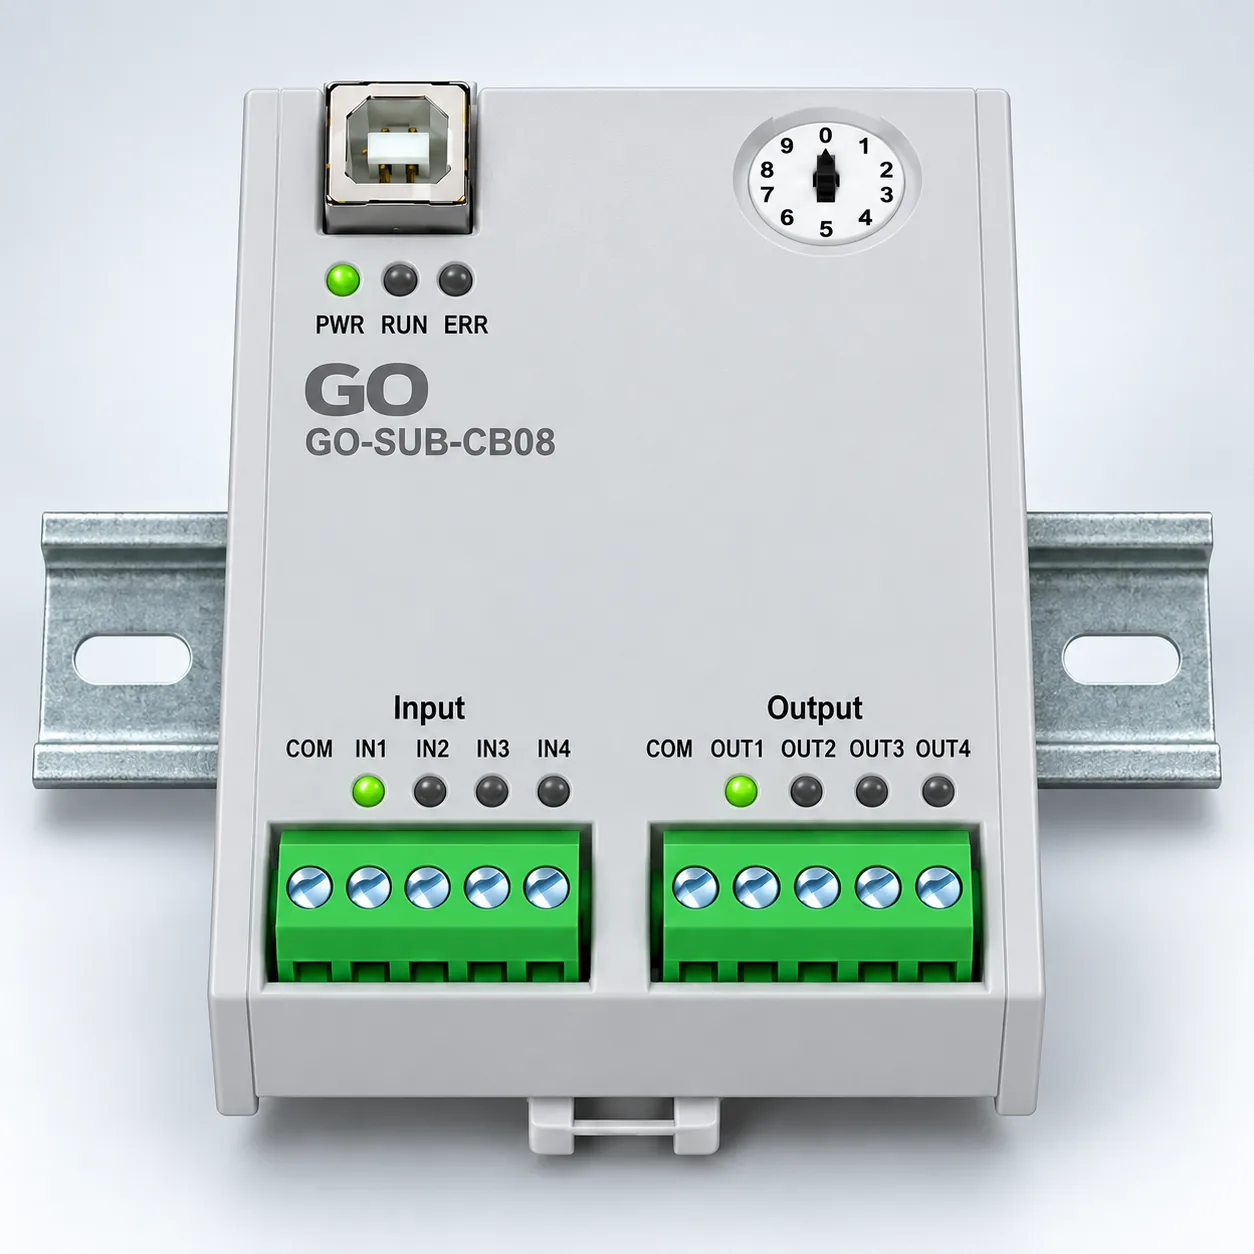
릴레이 4점, 아날로그 입력 4채널, 아날로그 출력 4채널. 셋 다 자기 MCU를 갖고 각자 도는 CAN 노드입니다.
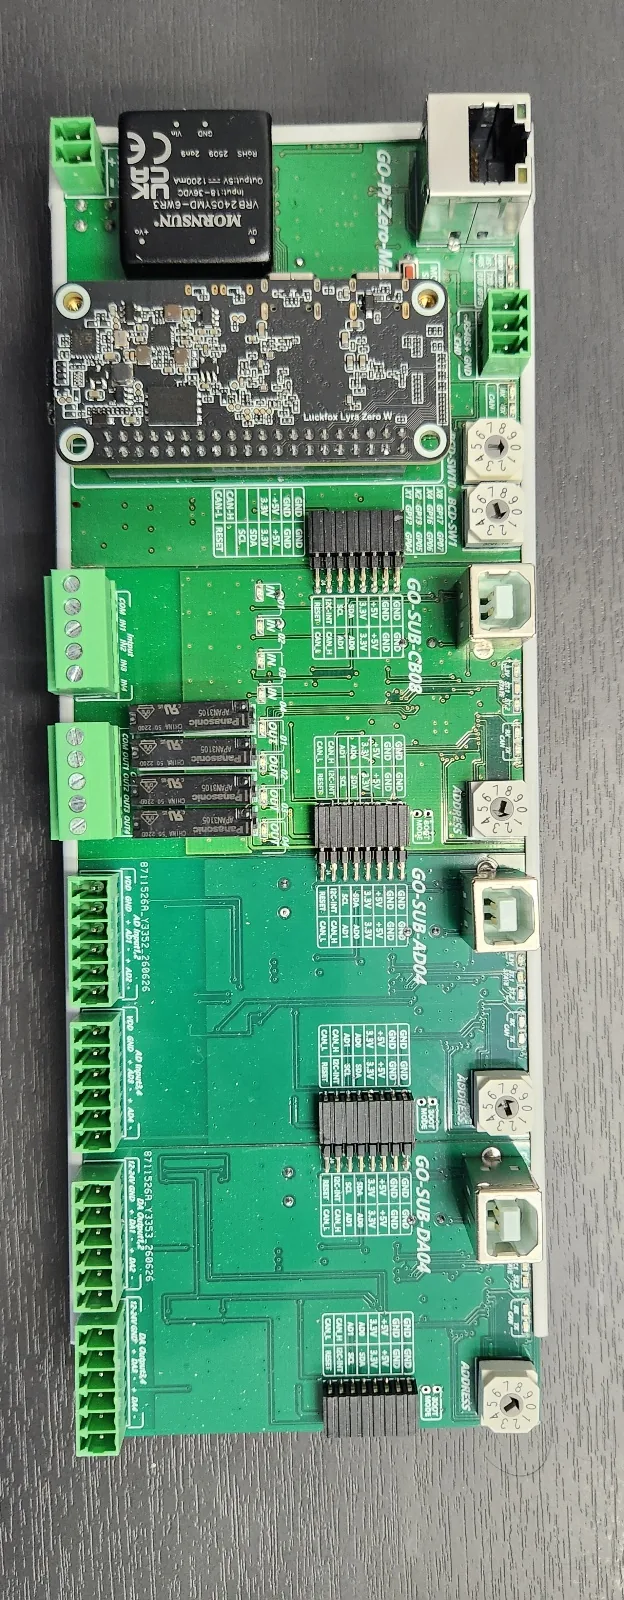
모듈형 IO 사양표를 한 자리에 모으고, DIN 레일 확장 한계와 신규 모듈 설계 규격을 정리했습니다.
PLC 옆에 PC를 한 대 더 세우던 노가다에서 시작해, AI가 래더를 짜고 고장을 잡는 데까지. 라즈베리파이 Soft PLC Senbrix 개발기 6편을 한 페이지에 모았습니다.
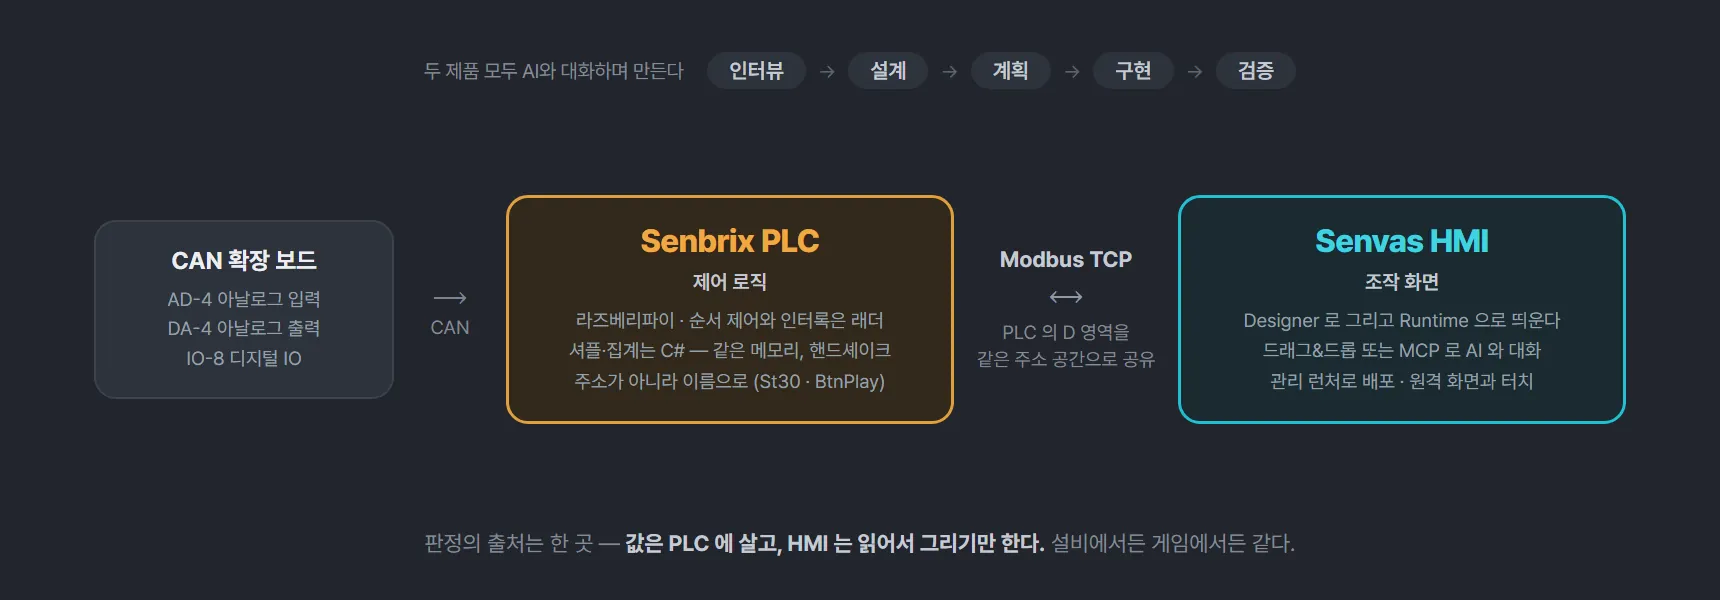
PLC 로직과 HMI 화면을 각각 AI와 대화하며 만들고, 둘을 같은 주소 공간으로 붙입니다. 값은 PLC에 두고 화면은 읽어서 그리기만 하는 원칙까지 정리했습니다.
래더와 C#을 함께 쓰는 라즈베리파이 기반 소형 PLC입니다. AD-4, DA-4, IO-8 확장 보드를 CAN으로 물리고, 게임 네 종이 한 프로젝트에서 도는 것으로 검증을 대신했습니다.
레버 하나로 시작해 게임 네 개가 들어간 아케이드 게임기까지, 7편을 한 페이지에 모았습니다. 어떤 부품이 어떤 게임을 데려왔는지 순서대로 볼 수 있습니다.
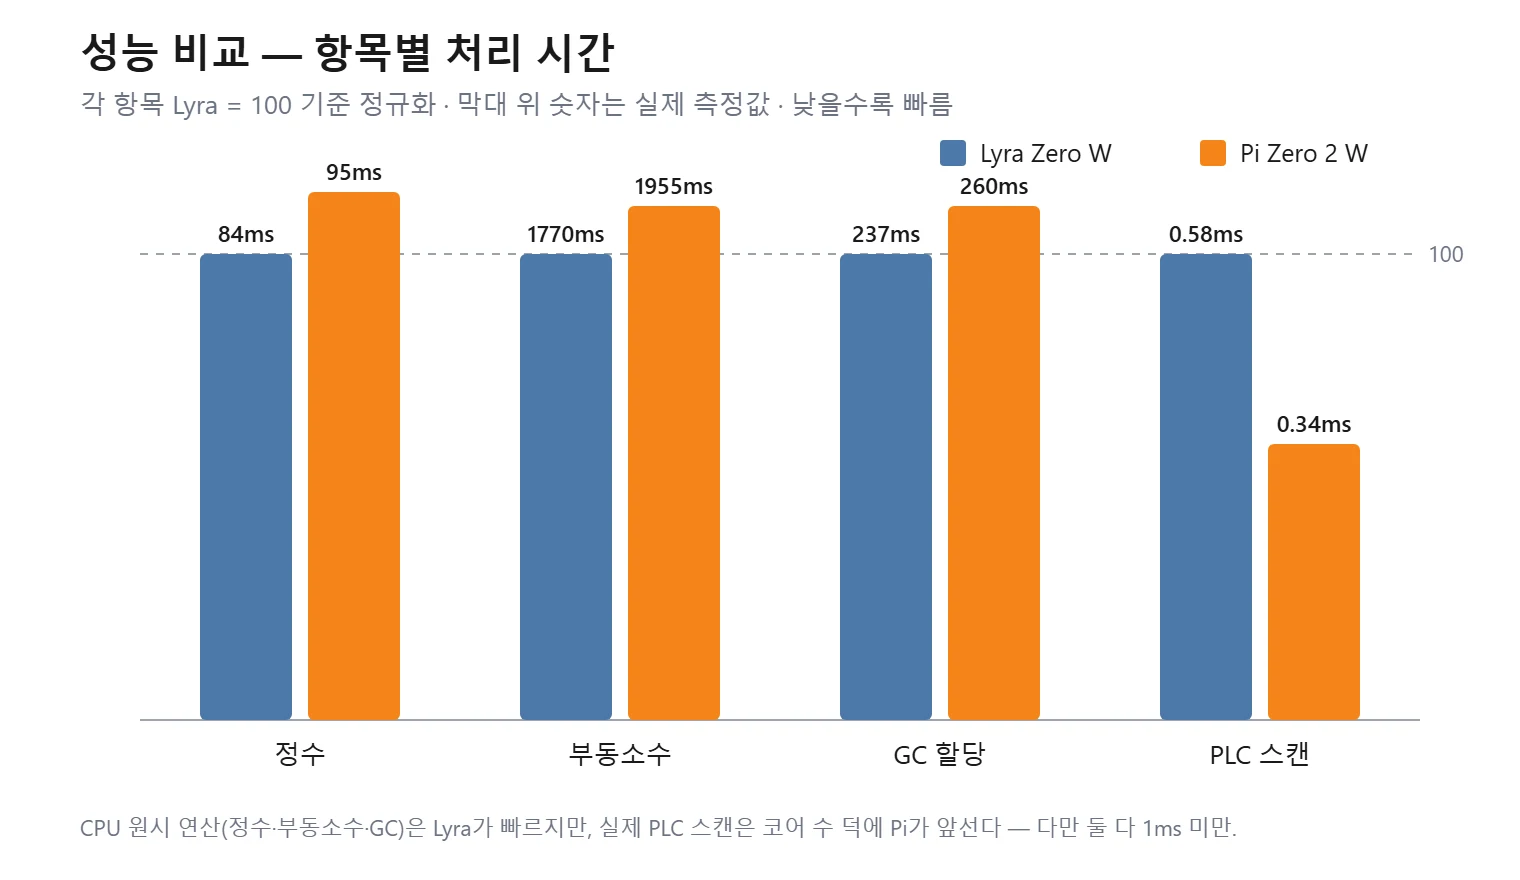
같은 벤치마크 코드를 양쪽 실기에서 돌려 라즈베리파이 Zero 2 W와 Luckfox Lyra Zero W를 비교했습니다. 스펙만 보면 Pi가 이길 것 같았는데, 클럭이 높은 Lyra가 단일코어에서 앞섰습니다.
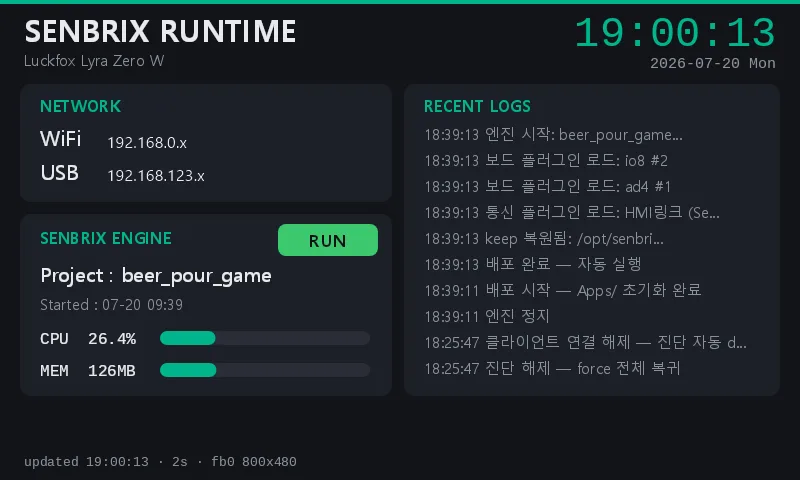
ZPi Controller의 심장인 라즈베리파이 Zero 2 W가 품절됐습니다. RK3506B를 얹은 Luckfox Lyra Zero W를 대체품으로 골라 이미지 굽기부터 커널 재빌드, 실제 CAN 제어까지 돌려봤습니다.